사람 같은 로봇 피부 나왔다...유해물질 격리작업도 척척 [1일IT템]
[파이낸셜뉴스] 사람 피부처럼 접촉이나 굽힘 등 힘의 방향을 실시간 구분하는 촉각형 소프트 로봇이 나왔다. 이 로봇은 유해 화학물질도 자율적으로 격리하는 작업에 성공했다.
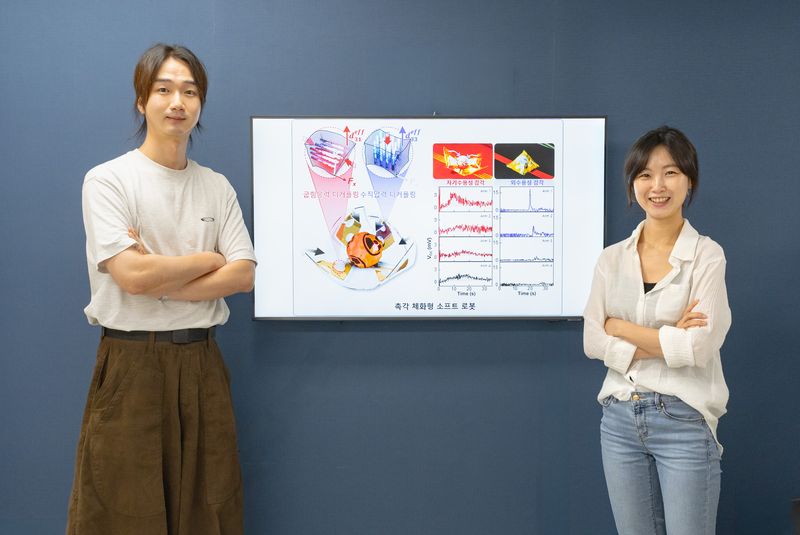
5일 광주과학기술원(GIST)에 따르면 GIST 신소재공학과 하민정 교수 연구팀은 소재 자체가 복합적인 힘을 방향별로 구분할 수 있는 기술을 개발하고, 이를 적용한 '촉각 체화형(Perception-Embodied) 소프트 로봇'을 구현했다.
이 로봇은 여러 종류의 센서와 복잡한 데이터 처리 없이도 접촉(압력)과 굽힘(변형)처럼 동시에 발생하는 복합적인 힘의 방향을 실시간으로 구별하고, 이러한 촉각 정보를 바탕으로 로봇이 스스로 다음 동작을 제어하는 '폐루프 피드백(closed-loop feedback)' 기능을 구현한 것이 특징이다. 연구 성과는 향후 밀폐·비정형 환경 탐사 로봇이나 스마트 전자 의수·의족, 원격 햅틱 인터페이스, 차세대 웨어러블 로봇 등에 활용될 것이라는 기대다.
연구팀은 자기장을 이용해 나노와이어의 방향을 원하는 축으로 정렬하고, 그 방향에 따라 서로 다른 힘에 선택적으로 반응하도록 만드는 기술을 개발했다. 이를 위해 머리카락보다 훨씬 가는 막대 모양의 나노 크기 소재인 '나노와이어(nanowire)'를 활용했다. 나노와이어는 얇고 긴 구조 덕분에 외부 기계적 자극이 집중되어 민감하게 반응하는 특성이 있다. 연구팀이 사용한 '티탄산바륨(BaTiO3) 나노와이어'는 힘이나 압력을 받으면 전기 신호를 만들어내는 압전(壓電) 특성을 지니고 있어 외부에서 가해지는 힘을 감지할 수 있다.
여기에 자기장에 반응하는 산화철(Fe3O4) 나노입자를 표면에 입혀 '자기-압전 나노와이어'를 제작했다. 이어 이를 형상기억고분자에 고르게 분산시킨 뒤 외부 자기장을 이용해 원하는 방향으로 정렬했다. 이렇게 정렬된 나노와이어는 고분자 내부에 고정돼 배열 방향을 유지하며, 특정 방향에서 가해지는 힘에만 선택적으로 반응하도록 설계됐다.
실제 수직(z축) 방향으로 정렬한 나노와이어 구조는 외부 접촉에 의한 '수직 압력'에 민감하게 반응했고, 수평(x축) 방향으로 정렬한 구조는 관절이 휘어질 때 발생하는 '굽힘 힘'에 선택적으로 반응했다. 연구팀은 나아가 서로 다른 방향으로 정렬한 나노와이어를 직각으로 배치해 x·y·z축에서 동시에 작용하는 복합적인 3차원 힘의 방향까지 구분하는 데 성공했다. 이는 로봇 몸체 자체가 힘을 감지하고 움직이는 '감각-구동 일체형 구조'를 구현한 것이다.
연구팀이 이 기술을 적용한 '촉각 체화형 소프트 로봇'을 제작해 실제 자율 임무를 수행하도록 한 결과, 로봇은 스스로 접히는 과정에서 발생하는 자신의 굽힘 신호와 물체에 닿았을 때 발생하는 접촉 신호를 서로 구분하며 동작했다. 이를 바탕으로 유해 화학 물질을 격리하는 작업을 성공적으로 수행했다.
하민정 교수는 "이번 연구는 다종의 센서와 대규모 연산에 의존하던 기존 로봇 감각 시스템과 달리, 반복적인 변형에도 안정적으로 작동하고 시각 정보 확보가 어려운 환경에서도 높은 정확도로 촉각을 인식할 수 있어 실시간 자율 로봇 제어 기술 발전에 기여할 것으로 기대한다"고 말했다.
GIST 신소재공학과 하민정 교수가 지도하고 김유빈 박사과정생이 제1저자로 참여한 이번 연구는 재료과학 분야 국제학술지 '어드밴스드 머티리얼즈(Advanced Materials)'에 7월 18일 온라인 게재됐다.
[email protected] 연지안 기자