가상공간서 300번 시험해 충돌 막는다… 덕성여대생, 물류 로봇 기술 개발
AI·디지털트윈 결합해 로봇팔 오류 사전 검증…성공률 95.3% 달성
실물 실험 비용·시간 줄이는 산학협력 성과로 '최우수상' 수상
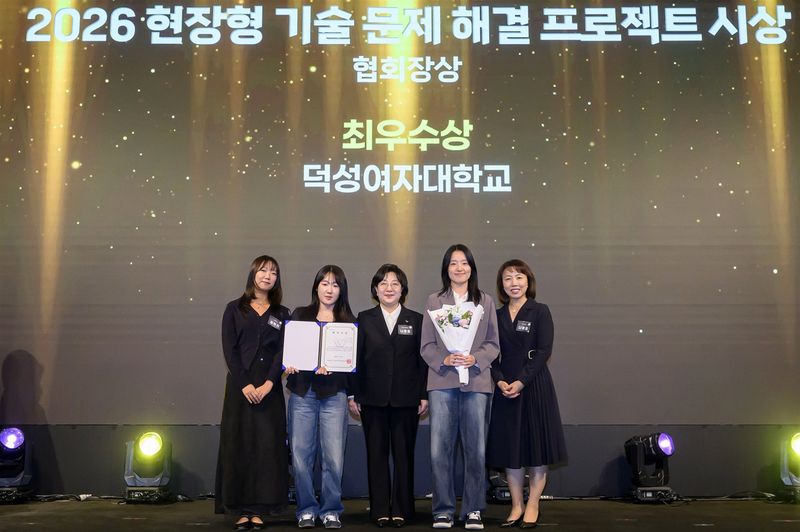
[파이낸셜뉴스] 실제 물류 창고에 로봇을 투입하기 전, 컴퓨터 속 가상공간에서 수백 번 미리 움직여 보며 충돌 위험과 비용을 줄이는 기술을 개발한 대학생들이 정부 주최 대회에서 최고상을 받았다.
덕성여자대학교는 IT미디어공학전공 4학년 학생 5명(조예령·김민지·백서진·이채진·안유빈)으로 구성된 연구팀이 인공지능(AI)과 디지털트윈 기술을 결합한 '물류 환경 시뮬레이션 시스템'을 개발해 '2026 현장형 기술 문제 해결 프로젝트' 최우수상을 수상했다고 12일 밝혔다.
팀장 조예령 학생은 "처음에는 로봇 하드웨어를 다뤄본 경험이 없었지만 교수님과 기업 멘토의 지도, 팀원들과의 협업으로 실제 로봇을 구동할 수 있었다"며, "하드웨어와 소프트웨어를 아우르는 융합 역량을 계속 키워 나가겠다"고 말했다.
이번 대회는 산업통상부와 한국산업기술진흥원이 주최하고 한국여성공학기술인협회가 주관한 산학협력 프로그램의 일환으로, 시상식은 지난 6일 서울 양재 엘타워에서 열렸다.
연구팀이 개발한 기술의 핵심은 물건 위치가 수시로 바뀌는 복잡한 물류 현장에서 로봇팔이 장애물과 부딪히지 않고 정확하게 물건을 옮길 수 있도록 작업 과정을 미리 검증하는 것이다. 기존에는 실제 로봇을 현장에 배치해 반복 실험하며 오류를 잡아야 해 시간과 비용이 많이 들었다. 연구팀은 실제 물류 현장을 가상환경에 똑같이 구현해 안전성을 먼저 확인하는 방식으로 이 문제를 풀었다.
성능도 입증했다. 연구팀이 장애물이 움직이는 등 까다로운 가상 조건에서 300회 모의실험을 진행한 결과, 286회(성공률 95.3%)나 충돌 없이 목표 위치에 물건을 옮기는 데 성공했다.
기술 원리는 로봇에 '똑똑한 눈'과 '가상 훈련장'을 만들어 준 것과 같다. 학생들은 실시간 AI 객체 인식 기술과 입체(3차원) 위치를 파악하는 특수 카메라로 물건을 식별하고, 이를 가상환경 프로그램과 연결해 로봇팔의 움직임과 충돌 가능성을 미리 계산했다. 특히 카메라 측정 오차를 보정하고 실제 로봇팔의 관절 구조까지 가상 모델에 정밀하게 반영해 현실과 가상의 차이를 줄였다.
한편, 이번 성과는 대학과 기업이 머리를 맞댄 산학협력의 결과물이다. 가상현실융합학과 나정조 교수의 지도 아래 기업 피비아이의 문준현 최고기술책임자가 멘토로 참여해 현장의 기술적 한계를 함께 풀었다.
[email protected] 김만기 기자