
의학·과학
과학
배터리 한번 안 갈고 42.195㎞…KAIST 로봇, 마라톤 완주했다
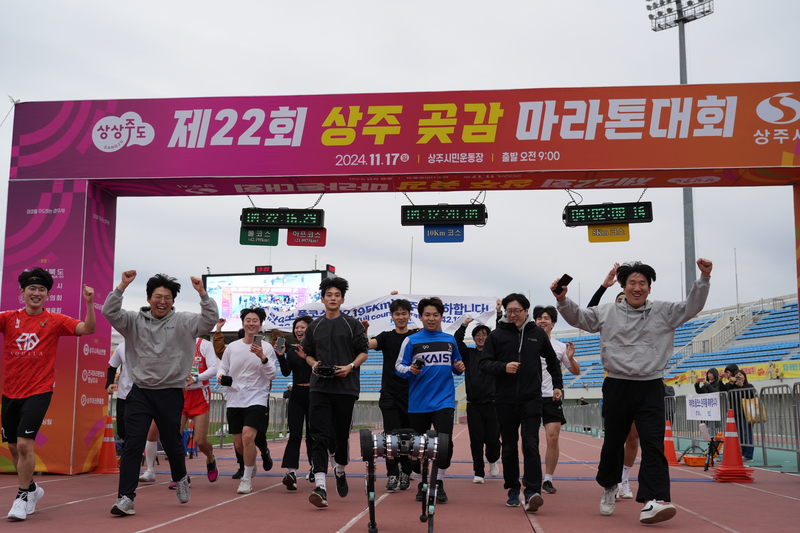
[파이낸셜뉴스] 사람도 완주하기 쉽지 않은 42.195km를 사족보행로봇이 배터리 교체 없이 달렸다. KAIST(한국과학기술원) 연구진은 이 세계 최초 기록을 장거리 운용을 위한 설계 원리로 발전시켜 ‘네이처(Nature)’에 발표하고, 실제 산업 현장에서 사용할 수 있는 로봇의 제품화에 나선다.
KAIST는 기계공학과 황보제민 교수 연구팀이 개발한 사족보행로봇 ‘라이보2(RAIBO2)’의 장거리 주행 기술과 실제 마라톤 완주 결과가 국제학술지 ‘Nature’본지에 현지시간 23일 게재됐다고 24일 밝혔다. 국내에서 수행된 로봇 연구가 ‘Nature’ 본지에 게재된 것은 이번이 처음이다. 세계적으로도 로봇 분야 연구가 ‘Nature’본지에 실린 사례는 매우 드물어, 이번 성과는 국내 로봇 연구의 기술력과 학술적 수준을 동시에 보여주는 결과라는 평가다.
연구팀에 따르면 라이보2는 2024년 11월 열린 상주 곶감 마라톤 대회에서 배터리를 충전하거나 교체하지 않고 풀코스 42.195km를 4시간 19분 52초 만에 완주했다. 사족보행로봇이 실제 마라톤 대회의 풀코스를 완주한 세계 최초 사례다.
연구팀은 장거리 주행을 배터리나 모터 등 개별 부품의 성능 문제가 아니라 기계 구조와 전기 시스템, 보행 제어가 긴밀하게 연결된 ‘로봇 전체의 시스템 문제’로 접근해 연구했다. 로봇 전체에서 발생하는 에너지 손실을 체계적으로 분석하고, 높은 보행 성능을 유지하면서도 에너지 소비를 줄일 수 있도록 기구와 전장, 구동 및 제어 시스템을 통합적으로 설계했다. 이를 통해 사족보행로봇이 장시간 안정적으로 움직이기 위해 어떤 요소를 함께 고려해야 하는지 구체적인 설계 원리를 제시했다.
특히 연구팀은 마라톤이 진행되는 동안 로봇 내부의 전압과 전류, 온도, 배터리 상태를 실시간으로 기록하고 이를 GPS로 측정한 위치·속도·고도 정보와 동기화했다. 라이보2를 실제 참가자로 등록해 공식 구간 기록도 남겼으며, 연구진은 로봇과 함께 달리며 출발부터 결승선까지 4시간이 넘는 주행 전 과정을 영상으로 기록했다.
이 데이터는 마라톤 완주가 어떻게 가능했고 실제 환경에서도 어떻게 유지됐는지를 보여주는 과학적 근거가 됐다. 연구팀은 한 번의 인상적인 시연을 분석하고 재검증할 수 있는 시스템 설계 원리와 실측 데이터 기반의 연구 성과로 발전시켰다.
연구팀의 다음 과제는 한 대의 연구용 로봇에서 구현한 성능을 산업 현장에서 반복적으로 사용할 수 있는 제품으로 옮기는 것이다. 황보 교수 연구실에서 출발한 KAIST 교원창업기업 라이온로보틱스는 이번 연구 성과를 실제 제품으로 연결하는 역할을 맡고 있다.
현재 라이온로보틱스는 시스템 설계 역량을 바탕으로 연구용 시제품을 넘어 실제 현장에서 장시간 운용할 수 있는 사족보행로봇의 제품화와 양산 기술을 개발하고 있다.
황보제민 교수는 “이번 연구는 사족보행로봇이 얼마나 멀리 달릴 수 있는지를 넘어, 높은 운동 성능과 에너지 효율을 동시에 확보하기 위해 로봇 전체를 어떻게 설계해야 하는지를 실제 마라톤 데이터로 입증한 결과”라며 “연구실에서 구현한 세계 최고 수준의 성능을 산업 현장에서 누구나 안정적으로 사용할 수 있는 제품으로 연결하겠다”고 말했다.
[email protected] 연지안 기자
※ 저작권자 © 파이낸셜뉴스, 무단전재-재배포 금지





